
步进电机微步资料:指令分辨率与增量转矩怎样分开
2026-11-07
步进电机微步资料:指令分辨率与增量转矩怎样分开
步进电机微步把一次整步之间的电流变化拆成更小的阶段。驱动器能给出更多中间位置指令,打印机轴的运动也可以更平顺。实际位置仍取决于电机、驱动和负载。读微步资料时,需要分别看指令间隔、实际位置与指令的偏差,以及相邻小步所能提供的增量转矩。
两相电流共同决定中间指令
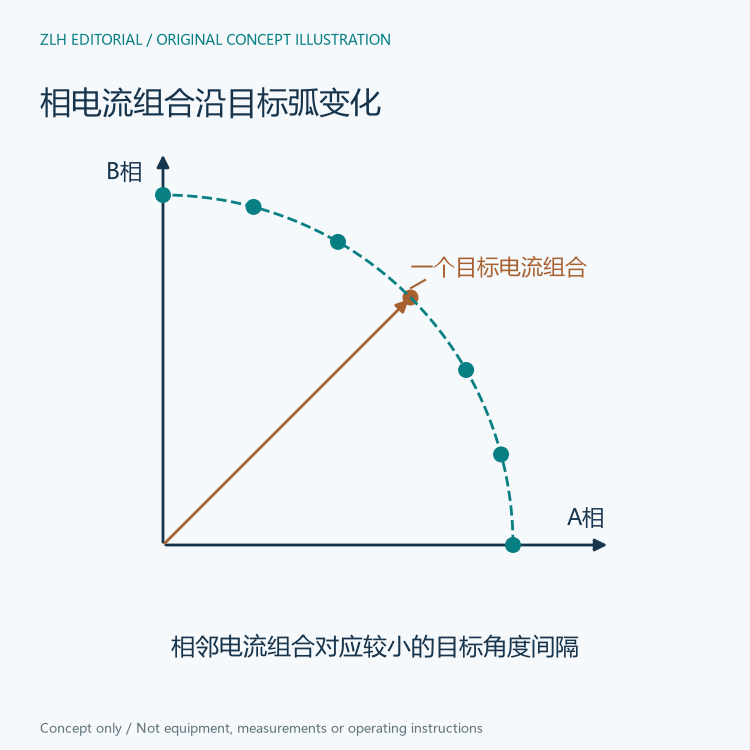
Analog Devices用两相步进电机说明整步和微步。整步的电流状态之间相隔较大的角度。微步驱动使两相电流按近似正弦关系变化,在原来的状态之间加入更多电流组合。每组电流形成一个新的磁场方向,转子受到趋向该位置的电磁作用。因而,增加中间指令的基础是两相电流关系逐段变化。
原理图把两相电流当作两个坐标方向。相邻圆点表示驱动器可以指定的相邻电流组合。它们的方向随着电流比例改变,给出了从整步到中间状态的过渡。实际驱动器要用有限分辨率的电流调节系统实现这些目标,所以图中规则排列的指令仍是理想几何。
分辨率由指令间隔定义
分辨率回答的是一整步可被划成多少段。举例来说,若一个假想电机的整步机械角是一个单位,将它等分为四个指令间隔,每个名义间隔就是四分之一个单位。再增加细分级数,控制器表达的位置间隔可以更小。这个计算使用整步角和细分数,描述的是命令层的几何关系。
Analog Devices把位置准确度定义为实际位置与命令位置之间的偏差。它列出电机结构公差、轴上负载和驱动电流精度等影响因素。Texas Instruments在其应用说明中也展示了特定测试中不同细分方式的停止位置表现可能相近。于是,设备表里的细分数只能说明指令分辨率,实际停位还要结合相应的测量条件。
增量转矩关系到相邻小步的实际响应
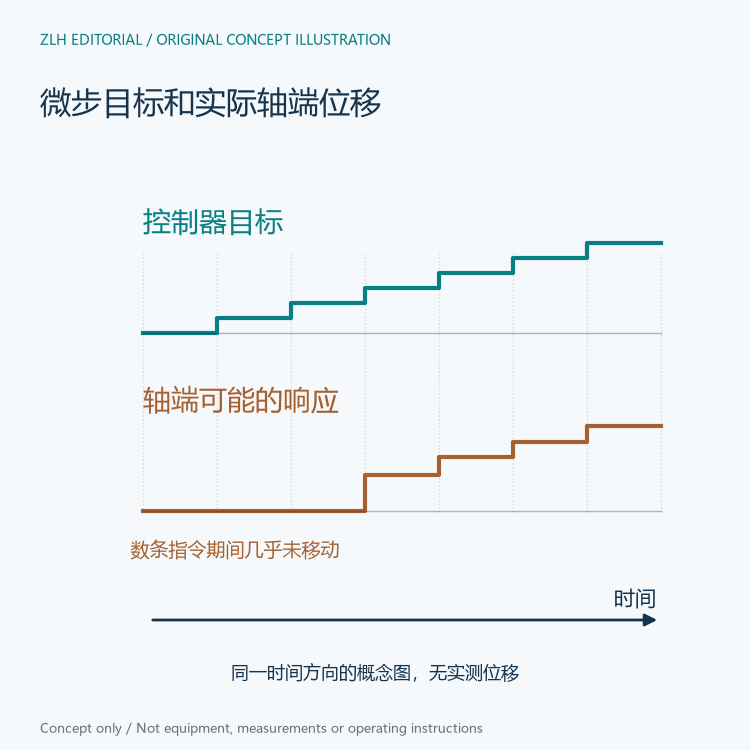
Texas Instruments说明,整步拆得更细时,一个微步对应的增量转矩会减小。细分让相邻电流状态之间的角变化更小,转子受到的局部转矩变化也随之变小。原厂把这项变化同负载、摩擦和电机自身的定位效应联系起来。当一个小步产生的增量不足以推动轴时,驱动器仍可能连续收到几次位置指令,直到足够的变化积累后轴才明显移动。
把原厂的示意关系放回打印轴,就能理解一个常见的阅读差别。控制板上的步进脉冲代表指令已经发出,负载下的位移还需要位置观察。图中用一段细密的指令和一段假设的轴响应说明这种区别,未把停住几步的形态当作特定故障。静止位置附近的增量也不代表整个速度范围内的可用运行转矩。
把指令、电流和机械观察放在同一时间范围
微步资料可以沿三条线来读。控制侧提供目标步序,驱动侧把步序变成两相电流,机械侧才给出轴的位置变化。若两份资料分别给出了更细的步进指令和较小的运动误差,前者可以由设置或规格说明,后者需要相应的运动条件和观察依据。这样也能理解为什么运动较平顺与静止位置较准确属于不同的结果。
对照打印设备资料时,可将所述轴、驱动方式和位置观察分别记录。与传动相关的内容见打印设备运动专题和维护技术文章目录。
原厂资料见Analog Devices 微步原理与精度和Texas Instruments 步进运动平顺性与准确度应用说明。


